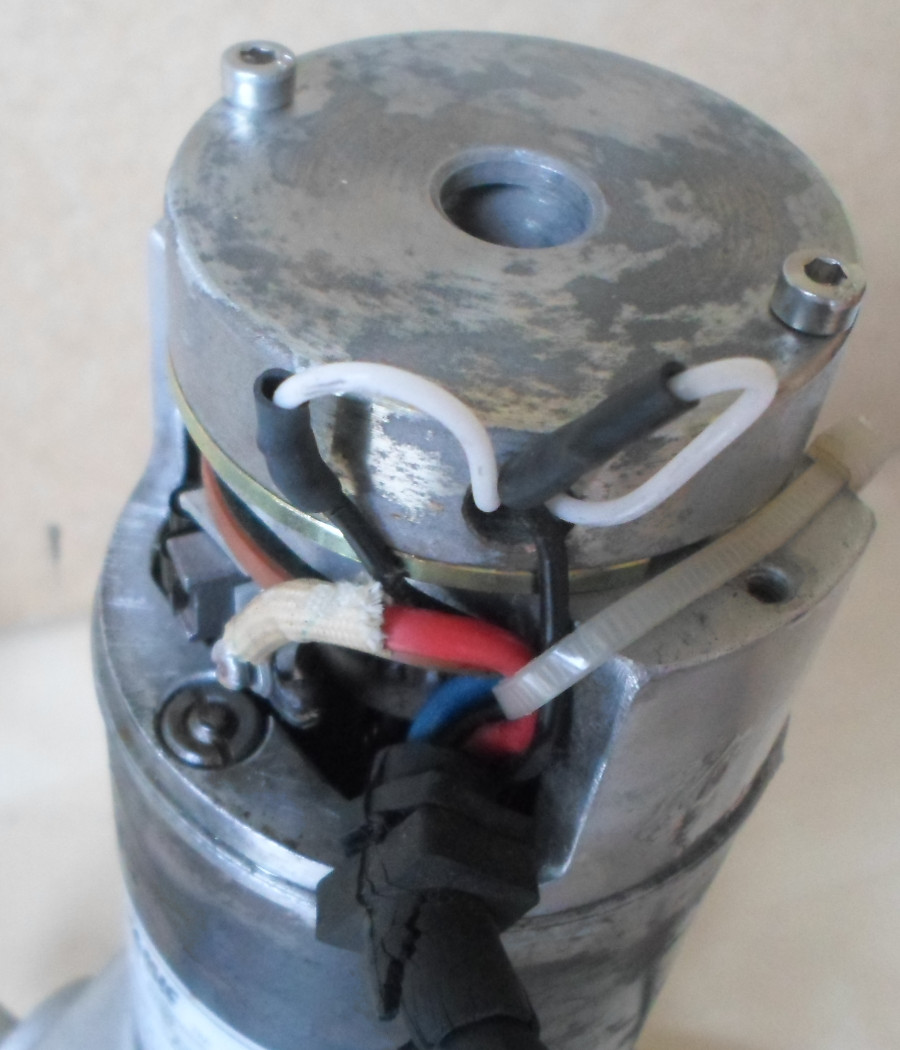
La remontée des compteurs sur le Port COM4 (9600bauds, 8 bits, 1 stop)int MOTG_INT = 2; // interrupt sur digital 0 = INT 2
int MOTG_PHA = 0; // input digital 0
int MOTG_PHB = 1; // input digital 1
int MOTG_VALA ;
int MOTG_VALA_old ;
int MOTG_VALB ;
volatile int MOTG_COUNT;
int MOTG_COUNT_OLD;
int MOTD_INT = 1; // interrupt sur digital 3 = INT 1
int MOTD_PHA = 3; // input digital 3
int MOTD_PHB = 2; // input digital 2
int MOTD_VALA ;
int MOTD_VALA_old ;
int MOTD_VALB ;
volatile int MOTD_COUNT;
int MOTD_COUNT_OLD;
String inputString = ""; // La chaine de commande reçue
char inChar; // 1 caractère reçu
boolean commande_ok = false; //
boolean _odo_run = false;
void setup() {
attachInterrupt(MOTG_INT, interrupt_MotG_phA, RISING );
pinMode(MOTG_PHA, INPUT);
pinMode(MOTG_PHB, INPUT);
attachInterrupt(MOTD_INT, interrupt_MotD_phA, RISING );
pinMode(MOTD_PHA, INPUT);
pinMode(MOTD_PHB, INPUT);
}
void interrupt_MotG_phA()
{
if (!_odo_run) return;
MOTG_VALA = digitalRead(MOTG_PHA);
MOTG_VALB = digitalRead(MOTG_PHB);
if ( MOTG_VALA != MOTG_VALA_old)
{
// modification du signal sur l'entrée MOTG_PHA
if (MOTG_VALA==1)
{
// signal sur l'entrée MOTG_PHA = 1
if (MOTG_VALB==0)
{
MOTG_COUNT++;
}
else
{
MOTG_COUNT--;
}
}
else
{
// signal sur l'entrée MOTG_PHA = 0
if (MOTG_VALB==0)
{
MOTG_COUNT--;
}
else
{
MOTG_COUNT++;
}
}
MOTG_VALA_old = MOTG_VALA;
}
delay(1);
}
void interrupt_MotD_phA()
{
if (!_odo_run) return;
MOTD_VALA = digitalRead(MOTD_PHA);
MOTD_VALB = digitalRead(MOTD_PHB);
if ( MOTD_VALA != MOTD_VALA_old)
{
// modification du signal sur l'entrée MOTD_PHA
if (MOTD_VALA==1)
{
// signal sur l'entrée MOTD_PHA = 1
if (MOTD_VALB==0)
{
MOTD_COUNT++;
}
else
{
MOTD_COUNT--;
}
}
else
{
// signal sur l'entrée MOTD_PHA = 0
if (MOTD_VALB==0)
{
MOTD_COUNT--;
}
else
{
MOTD_COUNT++;
}
}
MOTD_VALA_old = MOTD_VALA;
}
delay(1);
}
void loop()
{
if (Serial.available() > 0)
{
// lecture du caractère reçu
inChar = (char)Serial.read();
if (inChar == 13)
{
// Retour chariot = commande complète
if (inputString == "ODO_start")
{
// La commande est reconnue
commande_ok = true ;
// accusé reception
Serial.print(inputString);
Serial.println(" OK");
_odo_run = true;
}
if (inputString == "ODO_reset")
{
// La commande est reconnue
commande_ok = true ;
// accusé reception
Serial.print(inputString);
Serial.println(" OK");
MOTG_COUNT = 0;
MOTG_COUNT_OLD = 0;
MOTD_COUNT = 0;
MOTD_COUNT_OLD = 0;
}
if (inputString == "ODO_stop")
{
// La commande est reconnue
commande_ok = true ;
// accusé reception
Serial.print(inputString);
Serial.println(" OK");
_odo_run = false;
}
// Si la commande n'est pas reconnue
if (commande_ok != true)
{
Serial.print(inputString);
Serial.println(" KO");
}
// prêt à recevoir une nouvelle commande
commande_ok = false;
// Vidange de la chaine de commande
inputString = "" ;
}
else
{
// ajoute le caractère
inputString += inChar;
}
}
if((MOTG_COUNT_OLD!=MOTG_COUNT) || (MOTD_COUNT_OLD!=MOTD_COUNT))
{
Serial.print(MOTG_COUNT, DEC);
Serial.print(" ");
Serial.print(MOTD_COUNT, DEC);
Serial.println();
if(MOTG_COUNT_OLD!=MOTG_COUNT) MOTG_COUNT_OLD=MOTG_COUNT;
if(MOTD_COUNT_OLD!=MOTD_COUNT) MOTD_COUNT_OLD=MOTD_COUNT;
}
delay(20);
}